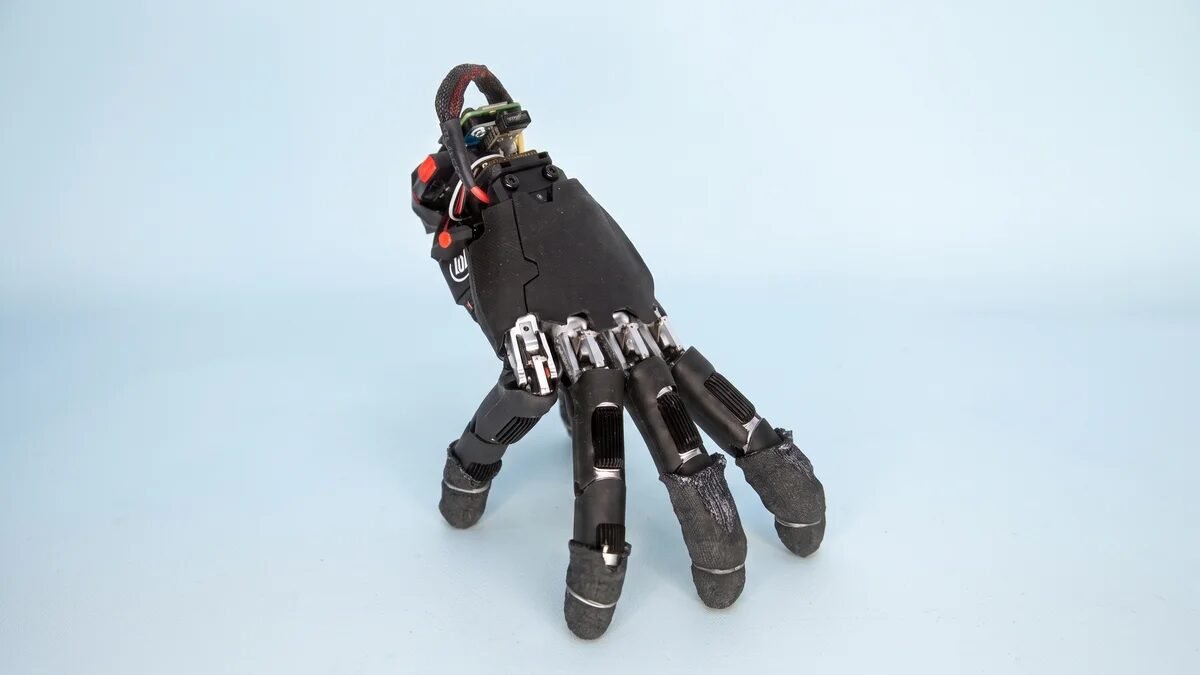
A famosa Mãozinha, marcante personagem da Família Addams, ganhou uma espécie de versão da vida real desenvolvida por engenheiros da ETH Zurich. O dispositivo é uma mão robótica capaz de se movimentar sozinha, rastejar por diferentes superfícies, recuperar o equilíbrio e interagir com objetos e comandos sem precisar de um braço mecânico tradicional para sustentá-la.
O desafio do design anatômico
O projeto foi concebido pelo Soft Robotics Lab da instituição a partir de uma estrutura comercial com formato semelhante ao de uma mão humana, permitindo sua atuação em espaços confinados. Um dos principais obstáculos enfrentados pelos criadores foi manter essa anatomia humana, já que protótipos anteriores costumavam usar dedos simétricos para facilitar a locomoção, o que acabava comprometendo a manipulação de itens.
Na criação liderada por Ali Kazemi, a estrutura conta com dedos de comprimentos diferentes e um polegar opositor, essenciais para tarefas manuais, embora essa assimetria dificulte o equilíbrio durante a movimentação. Para solucionar esse problema, a equipe equipou a parte traseira do dispositivo com bateria, sensores de movimento e um computador compacto.
Aprendizado virtual e testes no mundo real
O sistema foi treinado em um ambiente simulado por meio de aprendizado por reforço para dominar a locomoção e a estabilidade. Após essa etapa virtual, o robô foi testado no mundo real, demonstrando capacidade de rastejar sobre 14 tipos de superfície, como carpete, cascalho, grama e grades metálicas.
Durante as avaliações práticas, a mão iniciou 25 testes deitada de lado e conseguiu se levantar e recuperar a posição correta em 21 ocasiões, provando a eficácia do algoritmo desenvolvido pelos pesquisadores suíços.
Interação avançada com o ambiente
Além da locomoção, os testes comprovaram que os dedos mantêm a utilidade para interagir com o espaço ao redor. Em um dos experimentos, o robô apoiou o peso em quatro dedos e usou o quinto para pressionar teclas de seta, acertando o comando em 29 das 32 tentativas realizadas.
Em outra demonstração prática, o dispositivo caminhou até um pequeno bloco e o empurrou sobre uma mesa, posicionando o objeto a uma distância de até 2 centímetros do alvo estabelecido em 15 tentativas.
Conforme apontado pelos especialistas, conferir mobilidade independente a mãos robóticas amplia consideravelmente o leque de aplicações dessas tecnologias, permitindo o acesso a locais estreitos ou difíceis. Embora o projeto siga em fase de pesquisa, os avanços indicam um futuro promissor para máquinas versáteis capazes de operar em ambientes cotidianos criados para humanos.